
La gonartrosis es una causa frecuente de discapacidad. Aunque la artroplastia total de rodilla (ATR) es un procedimiento costo-efectivo, hasta el 20% de los pacientes permanece insatisfecho. La cirugía asistida por ordenador, incluyendo navegación y asistencia robótica, busca mejorar la alineación y la reproducibilidad quirúrgica.
ObjetivoComparar los resultados radiológicos, clínicos y funcionales entre ATR convencional y técnicas asistidas por ordenador en artroplastia primaria.
Material y métodosScoping review siguiendo las directrices PRISMA-ScR. Se realizó búsqueda en PubMed/MEDLINE, EMBASE y Cochrane (2011-2024) utilizando términos MeSH y DeCS derivados de la pregunta PICO. Se incluyeron ensayos clínicos aleatorizados, metaanálisis y revisiones sistemáticas que compararan la técnica convencional y asistida por ordenador. Se analizaron 23 estudios tras selección por pares independientes.
ResultadosLa navegación y la cirugía robótica demostraron mejor alineación mecánica y menor proporción de outliers (>±3°) que la técnica convencional. La navegación mostró reducción en las tasas de revisión en pacientes <65 años en registros nacionales. Ambas técnicas evidenciaron menor respuesta inflamatoria sistémica y menor daño tisular intraoperatorio. Sin embargo, no se observaron diferencias significativas en supervivencia protésica ni en resultados funcionales a largo plazo (≥10 años). La cirugía robótica implicó mayor tiempo quirúrgico y mayores costos intraoperatorios, con evidencia controvertida respecto a su costo-efectividad global.
ConclusionesLa cirugía asistida por ordenador mejora la precisión radiológica y la reproducibilidad quirúrgica en ATR primaria, pero no demuestra superioridad funcional a largo plazo frente a la técnica convencional. Su indicación debe individualizarse considerando la experiencia del cirujano, el volumen institucional, las comorbilidades y los recursos disponibles.
Knee osteoarthritis is a leading cause of disability. Although total knee arthroplasty (TKA) is cost-effective, up to 20% of patients remain dissatisfied. Computer-assisted surgery (CAS), including navigation and robotic-assisted techniques, aims to improve alignment accuracy and surgical reproducibility.
ObjetiveTo compare radiological, clinical, and functional outcomes between conventional and computer-assisted primary TKA.
MethodsA scoping review was conducted according to PRISMA-ScR guidelines. A comprehensive search of PubMed/MEDLINE, EMBASE, and Cochrane databases (2011-2024) was performed using MeSH and DeCS terms derived from the PICO question. Randomized controlled trials, systematic reviews, and meta-analyses comparing conventional and CAS techniques were included. Twenty-three studies met inclusion criteria after independent paired screening.
ResultsNavigation and robotic-assisted TKA achieved significantly improved mechanical axis alignment and reduced proportion of alignment outliers (>±3°) compared with conventional TKA. Registry data suggest lower revision rates with navigation in patients younger than 65 years. Both CAS modalities demonstrated reduced systemic inflammatory response and less intraoperative soft tissue injury. However, no significant differences were found in long-term implant survivorship or functional outcomes at ≥10 years follow-up. Robotic-assisted TKA was associated with longer operative time and higher intraoperative costs, with conflicting evidence regarding overall cost-effectiveness.
ConclusionsCAS improves radiological accuracy and reproducibility in primary TKA but does not demonstrate superior long-term functional outcomes compared with conventional techniques. Clinical adoption should be individualized based on surgeon experience, institutional volume, patient comorbidities, and economic considerations.
La artrosis de la rodilla o gonartrosis es una enfermedad articular degenerativa, no inflamatoria, caracterizada por la pérdida del cartílago articular, esclerosis subcondral, formación de osteofitos y alteración de las partes blandas articulares, y su tratamiento quirúrgico es la artroplastia total de rodilla (ATR)1. Se considera que la gonartrosis es la causa más común de incapacidad permanente en las personas mayores de 65 años. En los Estados Unidos se realizaron más de 600.000 ATR en el año 2009 y, debido al envejecimiento de la población, se prevé un crecimiento exponencial en su uso de 855% de 2012 a 2030. La ATR es un procedimiento costo efectivo si se realiza de manera convencional, cuyo objetivo es restablecer la función y aliviar el dolor de la rodilla afectada y está indicada en pacientes que presentan un dolor incapacitante para la marcha y la realización de las actividades diarias con una demostrada destrucción radiográfica de la articulación1,2.
Estado del arteInicios de las prótesis de rodillaLa artroplastia total de rodilla fue descrita en la bibliografía en los años 1890 por el cirujano Theophilus Gluck. Fue un modelo constreñido en bisagra, fabricado de marfil que, a pesar de ser un avance extraordinario en la época, no tuvo éxito por las altas tasas de infecciones periprotésicas2. No fue hasta 1974 cuando se desarrolló el primer modelo comercializado con éxito y expandido en todo el mundo. Se trataba de un modelo no constreñido de prótesis total de los cóndilos y de la articulación patelofemoral con componente tibial de polietileno1.
Técnica convencional en artroplastia total de rodillaEn términos simples, el objetivo es lograr una adecuada estabilidad y alineación de las articulaciones tibiofemoral y patelofemoral, reemplazando las superficies articulares dañadas3. Para conseguir resultados óptimos, los componentes requieren una implantación precisa en el hueso que asegure lo anterior. Con las guías de resección y los instrumentos de medición se logran cortes óseos precisos. Conseguir una alineación adecuada puede ser técnicamente demandante, ya que las herramientas de los fabricantes siguen una anatomía de la rodilla humana promedia y su posicionamiento depende del cirujano3. El porcentaje de complicaciones oscila entre el 5% y el 8%. El fracaso tiene múltiples causas, como la inadecuada posición u orientación, el aflojamiento de los componentes, la presencia de complicaciones del aparato extensor y, finalmente, la degeneración funcional de la articulación a mediano y largo plazo4.
Técnicas modernas en artroplastia total de rodilla: cirugía asistida por ordenadorAdemás de la insatisfacción de los pacientes, numerosos estudios históricos demuestran que una inadecuada alineación resulta en la reducción de la supervivencia del implante5. La navegación, también conocida como «cirugía asistida por ordenador pasiva», empieza a desarrollarse en los años 90 con el propósito de obtener una técnica estandarizada y reproducible con la que se consiguen un posicionamiento y alineación más precisos en comparación con la cirugía convencional2. En 1997, el cirujano francés Dr. Dominique Saragaglia2 implantó la primera prótesis primaria total de rodilla mediante el uso de la navegación.
¿Cómo funciona la cirugía asistida por ordenador?Los sistemas utilizados en la cirugía asistida por ordenador (computer assisted surgery, CAS) se dividen en 3 categorías principales6:
- •
Sistemas pasivos: el sistema sirve de ayuda al cirujano, quien tiene el control total durante todo el procedimiento. La navegación es un ejemplo de CAS pasiva, que ayuda al cirujano a posicionar los bloques de corte en el lugar exacto, pero para hacer el corte óseo se siguen usando instrumentos convencionales.
- •
Sistemas semiactivos: el cirujano realiza la cirugía y los cortes óseos, pero con las restricciones del sistema, que no permite hacer los cortes más allá del plan preoperatorio. Ejemplo de esta categoría son los sistemas robóticos semiactivos.
- •
Sistemas activos: son sistemas que realizan los cortes óseos de manera autónoma sin la intervención directa del cirujano; ejemplo de esta categoría son los sistemas robóticos activos.
Existen 2modalidades respecto a las imágenes preoperatorias que se usan en los sistemas anteriores:
- •
Modalidad basada en imágenes: permite reconstrucciones tridimensionales de la rodilla del paciente, que se obtienen mediante una tomografía computarizada o una resonancia magnética preoperatorias. Estás imágenes se superponen con el registro intraoperatorio de las referencias anatómicas femorales y tibiales y permiten planificaciones preoperatorias precisas.
- •
Modalidad libre de imágenes: no se necesitan imágenes preoperatorias, solo se basa en el registro intraoperatorio de las referencias anatómicas a partir del cual se obtiene una representación digital de la anatomía de rodilla nativa del paciente6.
Todos los sistemas disponibles de la tecnología de CAS funcionan con un rastreador, también conocido como tracker, que detecta en tiempo real los movimientos de las extremidades y la localización de las sierras robóticas. Para poder detectarlos, los instrumentos y la extremidad (la tibia y el fémur del paciente) deben llevar un marcador, que emite la señal reconocida por el tracker del ordenador2. Con los marcadores se identifican y registran las referencias anatómicas de la superficie ósea femoral y tibial para obtener una reconstrucción digital de la extremidad nativa del paciente. Toda esta información se muestra en el monitor en tiempo real y permite al cirujano planificar los cortes óseos antes de su ejecución, comprobarlos posteriormente y evaluar la alineación de los implantes4.
Hipótesis del trabajo y objetivoEn la bibliografía actual se reporta que la supervivencia del implante a 25 años es del 82%, pero a pesar de los avances en el diseño y los materiales del implante, los programas de recuperación acelerada, la profilaxis tromboembólica, los antibióticos intraoperatorios y la CAS, estudios recientes demuestran que hasta un 20% de los pacientes siguen insatisfechos con los resultados de la artroplastia de rodilla y que la cinemática de la marcha postoperatoria no se asemeja a la normal1,7. Estos hallazgos indican la necesidad de continuar investigando para mejorar los resultados clínicos de una artroplastia de rodilla. En primer lugar, se debe considerar el diseño de la prótesis para que reproduzca la anatomía y la biomecánica nativas. Por otra parte, se deben considerar materiales que permitan una fuerte fijación biológica y eviten el desgaste de las piezas. Otro factor que tener en cuenta son las técnicas e instrumentos quirúrgicos que aseguren una alineación tridimensional precisa del implante. Finalmente, la adecuada selección de pacientes y la identificación y optimización de los factores de riesgo de manera prequirúrgica1.
El objetivo de esta revisión es realizar un análisis de la bibliografía existente para comparar las técnicas convencionales, la cirugía navegada y asistida por robot de la artroplastia de rodilla, sus resultados radiológicos (alineación de la extremidad y orientación del implante), clínicos y funcionales postoperatorios y resumir la evidencia científica que podría ayudar a los cirujanos a tomar una decisión a favor o en contra de uso de cada una de ellas en la práctica clínica actual. La hipótesis de trabajo es que las técnicas asistidas por ordenador, tanto la navegada como la robotizada, proporcionan resultados radiológicos, clínicos y funcionales superiores a la cirugía convencional, por lo cual debería recomendarse su uso extendido.
Material y métodosProtocoloSe realizó una revisión a partir del protocolo estandarizado por PRISMA, al cual se puede acceder a través del enlace https://www.prisma-statement.org//Extensions/ScopingReviews, partiendo de la pregunta PICO: «¿Las técnicas de CAS proporcionan resultados clínicos y funcionales superiores a la cirugía convencional?». Esta revisión no fue registrada previamente en plataformas.
Se desarrolló un mapeo que permitió identificar los autores y revistas con publicaciones relacionadas. El día 10 de abril de 2024 se realizó una búsqueda bibliográfica exhaustiva de artículos usando los siguientes criterios: (((total knee arthroplasty) AND (computer assisted surgery)) AND (outcomes)) y se seleccionaron aquellos publicados en un periodo establecido por los autores de forma deliberada, comprendido entre 2011 y 2024 con el objetivo de incluir evidencia contemporánea que reflejara la evolución de los sistemas de navegación y cirugía robótica de uso actual, incluyendo las bases de datos PubMed/MEDLINE, EMBASE, Cochrane a partir de términos MeSH, DeCS y libres partiendo de la pregunta PICO, con búsqueda manual por referencias.
Tras la eliminación de los artículos duplicados, se tamizaron las referencias por título y resumen. Esta tamización fue realizada por 2investigadores (EJ y KQ) de forma pareada e independiente. Los desacuerdos se resolvieron por consenso entre los 2investigadores y, en aquellos en los cuales no se llegó a conciliar, un tercer investigador (JO) intervino para resolver los conflictos.
Tras la primera selección se aplicaron los criterios de exclusión e inclusión y, por último, se realizó la lectura completa de los artículos seleccionados (EJ, KQ y JO), de la que se obtuvo la información descrita en el apartado de resultados.
Criterios de elegibilidadPara ser incluidos en la revisión, se definieron los criterios de elegibilidad de los estudios incluyendo estudios aleatorizados controlados, metaanálisis, revisiones sistemáticas o ensayos clínicos publicados después de 2011 en inglés o español, y que reportaran los resultados radiológicos, clínicos o funcionales de las técnicas convencional y asistidas por ordenador de prótesis total de rodilla primaria. Se excluyeron artículos de opinión, cartas al editor, casos clínicos, estudios cadavéricos o en animales.
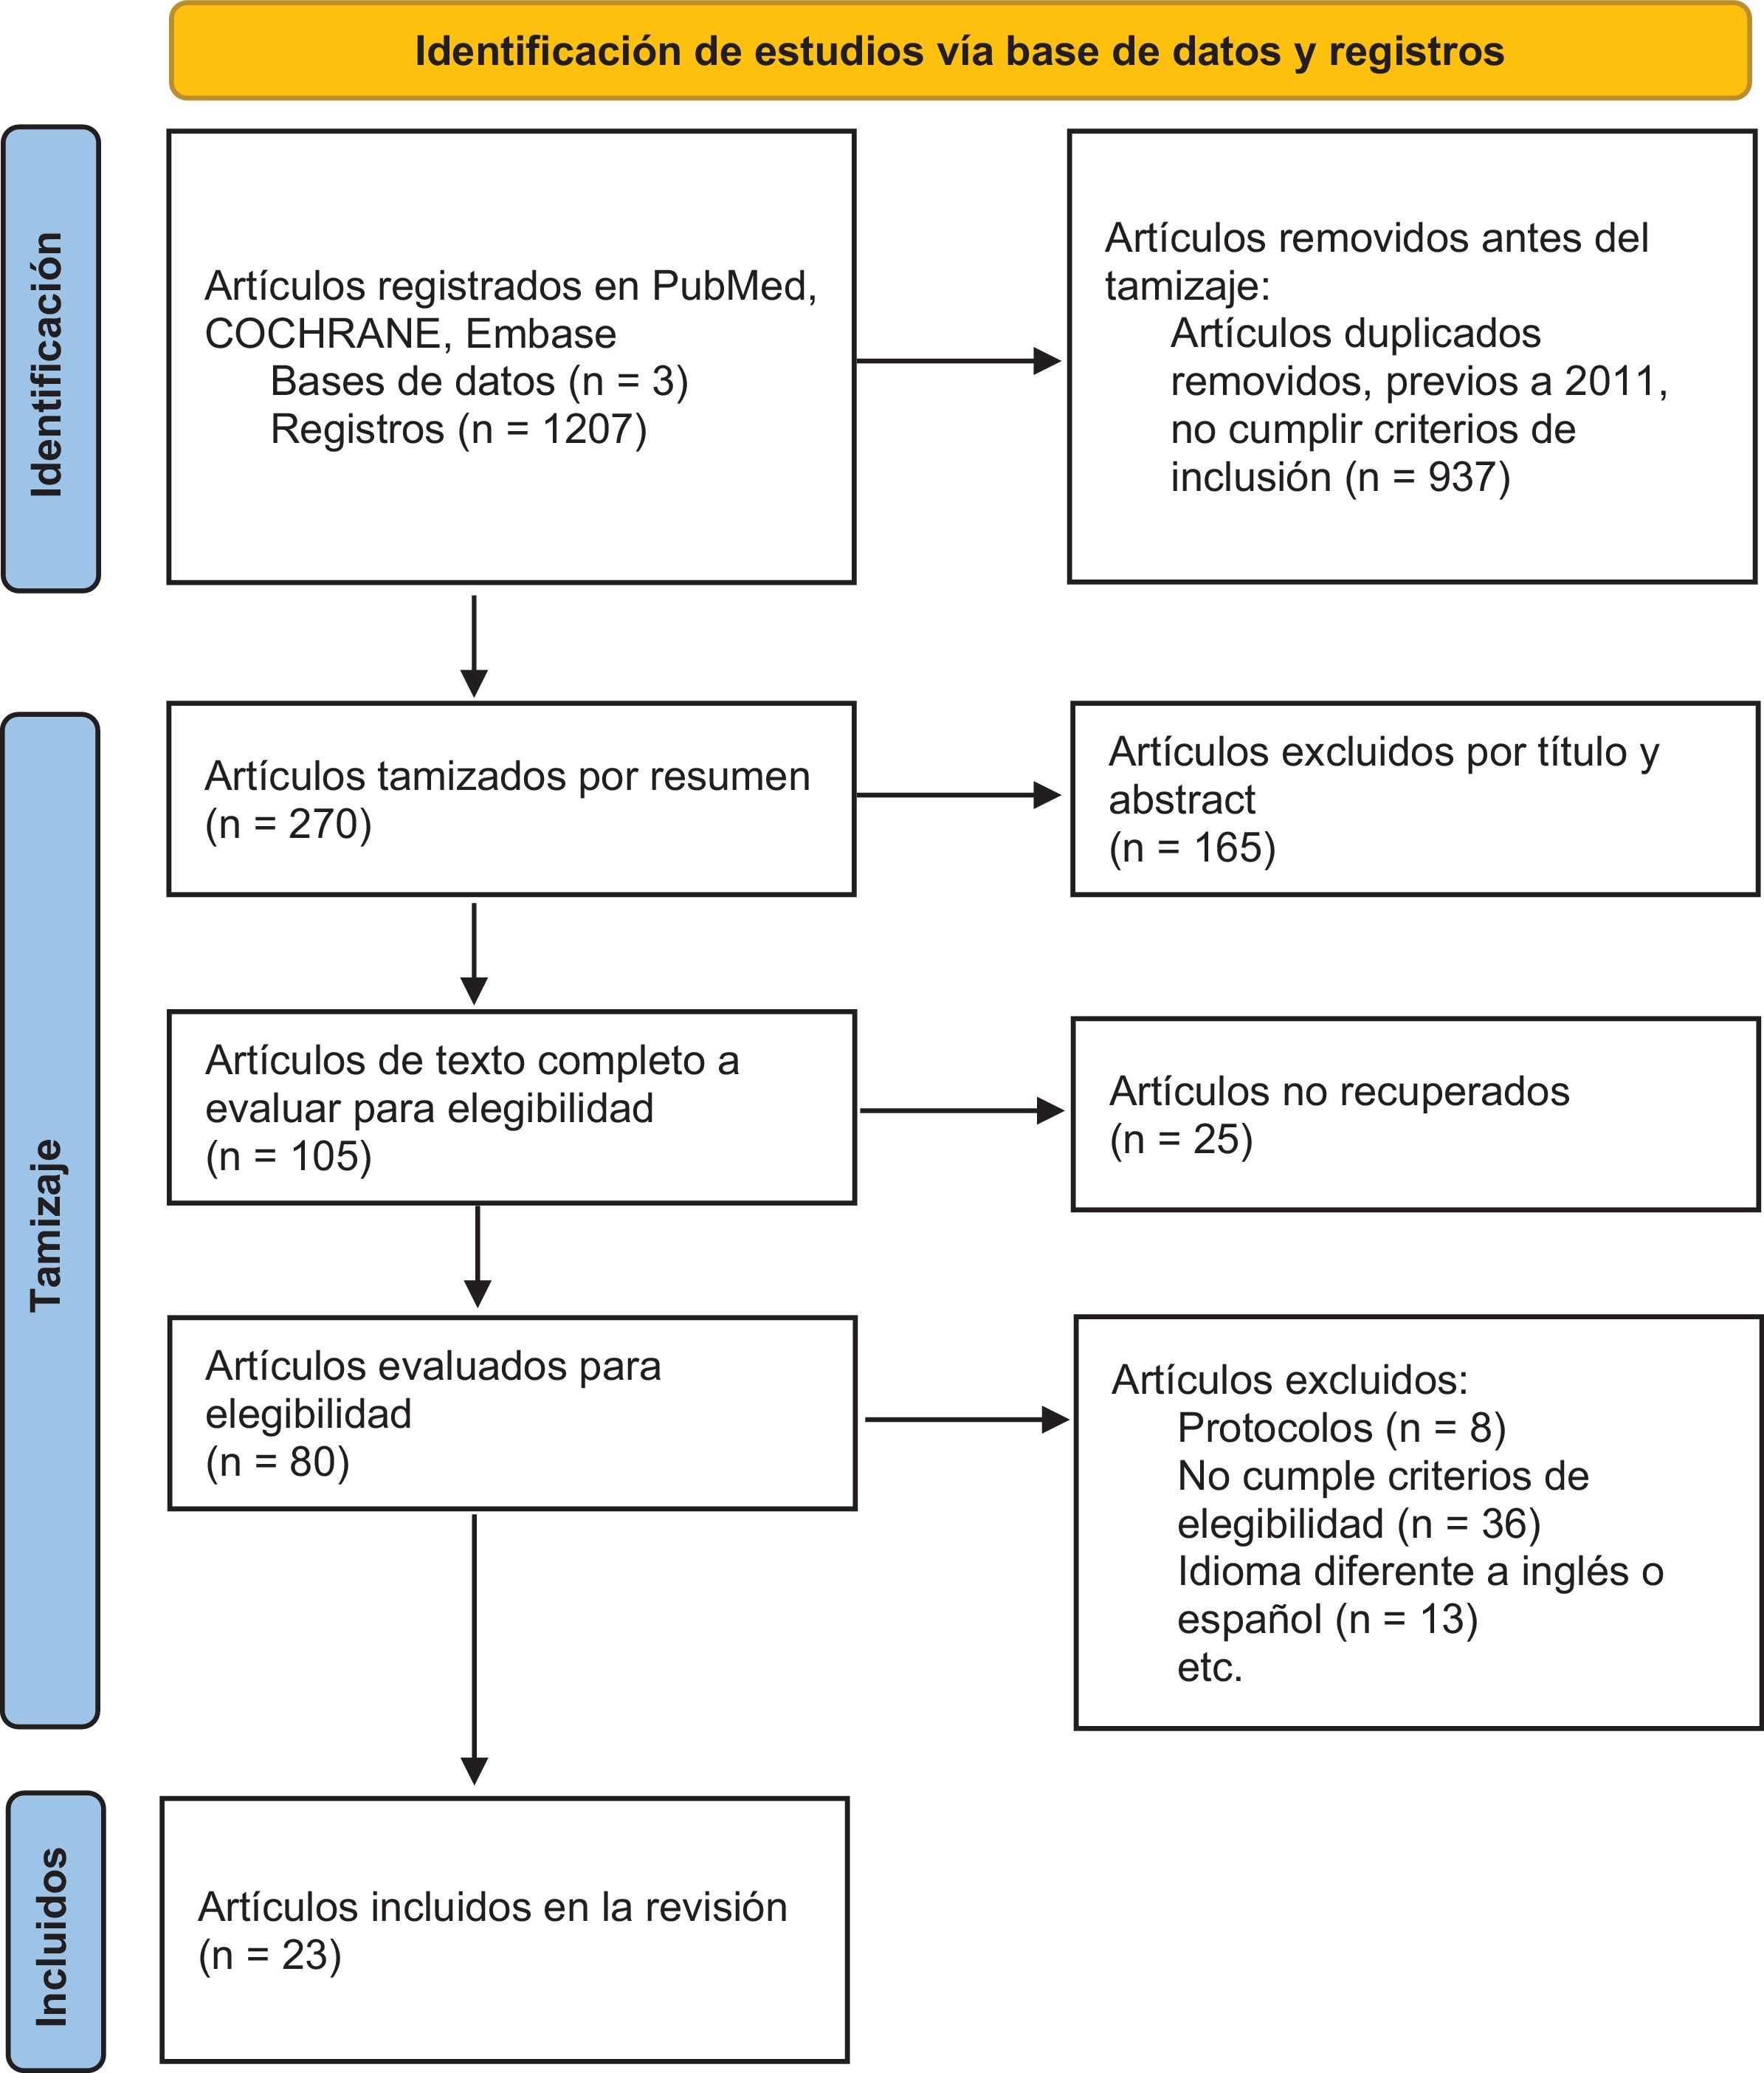
Se identificaron 1.207 artículos, de los cuales se excluyeron 937 por ser anteriores a 2011 y por ser estudios diferentes a metaanálisis, revisiones sistemáticas o ensayos aleatorizados; se excluyeron 165 estudios en la tamización por resumen y, finalmente, se excluyeron 82 artículos tras la lectura completa del texto por no cumplir con los criterios de inclusión. Terminadas la búsqueda y la evaluación de calidad, se analizaron e incluyeron en la revisión 23 artículos que cumplen con los criterios de inclusión. Todo lo anterior se expone en la figura 1.
ResultadosComparación entre la cirugía asistida por ordenador pasiva/navegación y la cirugía convencionalOrientación de los componentes y la restauración del eje mecánico
Algunos investigadores afirman que, hasta en los centros de gran volumen de artroplastias, la técnica quirúrgica convencional resulta en altas incidencias de mala alineación del implante, cercanas al 20-30%.
Cheng et al.5 publicaron un metaanálisis en el que analizaban las mediciones radiológicas postoperatorias de la extremidad inferior completa para comparar el eje mecánico y la orientación de los componentes femorales y tibiales entre la navegación y la técnica convencional, con 2.268 artroplastias en el grupo navegado y 2.018 en el grupo convencional. El 13,4% de las artroplastias realizadas con sistemas de navegación mostraron una desviación>3° del eje mecánico comparado con el 28,5% del grupo convencional. En el 80,2% de las artroplastias del grupo navegado el eje mecánico estuvo en el rango de 180±2°, comparado con el 58,3% del grupo convencional. En cuanto a la orientación de los componentes en el plano coronal, se alcanzó la orientación del componente femoral dentro de 90±3° en 928 (95,4%) y en 818 (84,3%) de los casos en el grupo de la navegación y en el grupo de la cirugía convencional, respectivamente. Todas las diferencias fueron estadísticamente significativas.
Para evitar el error de la medición con la imagen radiográfica postoperatoria en 2D, Ueyama et al.8 llevaron a cabo un estudio unicéntrico realizando una tomografía postoperatoria de la extremidad completa. Los resultados obtenidos demuestran que el porcentaje de los valores extremos outlets en la orientación del componente femoral en el plano coronal (>90±3°) fue significativamente menor en el grupo operado con la navegación: 3% comparado con 15% de la cirugía convencional.
Ventajas de la técnica navegada en el marco de bajo volumen quirúrgicoLa experiencia del cirujano y el volumen anual de cirugías realizadas por el centro o el cirujano es un factor importante que influye en los resultados postoperatorios de la artroplastia total de rodilla. Suero et al.9 analizaron las diferencias en la alineación postoperatoria entre los grupos operados con la navegación y la técnica convencional en un centro de bajo volumen protésico (<50 ATR anuales). El riesgo de outliers en el eje mecánico de la extremidad (>3° desviado del eje neutral) fue un 89% menor en el grupo operado con la navegación (4% de outliers) comparado con el grupo convencional (35% de outliers). Esta reducción se observó también en el porcentaje de outliers en la orientación coronal del componente femoral con una reducción del 63% en el grupo operado con navegación y del 31% en la convencional.
Badana et al.10 analizaron los datos del registro nacional de artroplastia de Noruega para investigar la correlación entre el volumen quirúrgico de los centros hospitalarios y el riesgo de la revisión posterior a la artroplastia de rodilla10. Los resultados del estudio mostraron que el riesgo de revisión posterior a una artroplastia fue significativamente menor en los centros hospitalarios con 100-149 artroplastias anuales (alto volumen) comparado con los centros con 1-24 artroplastias (bajo volumen) con un 27% menos revisiones en los centros de alto volumen.
Tasas de revisiones postoperatoriasLa bibliografía disponible muestra que las artroplastias realizadas con la navegación restauran con mayor precisión el eje mecánico de la extremidad. Sin embargo, la evidencia de que esto se traduzca en una mayor durabilidad del implante es escasa y no concluyente11. Kim et al.12 compararon en un estudio aleatorizado controlado la supervivencia a 15 años de artroplastias de rodilla bilaterales en 296 pacientes en los que una de las rodillas fue operada usando la navegación y la otra usando técnica convencional. La supervivencia de los componentes en términos de revisión o aflojamiento aséptico fue del 99% a 15 años en ambos grupos12. Asimismo, Zhao et al.13 realizaron un metaanálisis con un total de 1.098 pacientes y no encontraron diferencias en tasas de revisión o aflojamiento aséptico entre los grupos.
De Steiger et al.14 analizaron los datos del registro australiano nacional de artroplastia, con 44.573 artroplastias utilizando la navegación entre 2003 y 2012. Encontraron diferencias significativas en tasas de revisión a 9 años de seguimiento en pacientes menores de 65 años con 7,8% en el grupo convencional y 6,3% en el navegado. Asimismo, los pacientes menores de 65 años en el grupo convencional presentaron un incremento del 38% de revisiones por aflojamiento aséptico comparado con el grupo de la navegación14. En un estudio de la misma base de datos del registro nacional australiano, Jorgensen et al.15 reportaron que, en un seguimiento a 15 años, las revisiones mayores asépticas fueron un 32% más frecuentes en el grupo de la cirugía convencional que en el grupo de la navegación.
Efectos biológicos sistémicosDurante la cirugía navegada se realizan los cortes óseos sin el uso de las guías intramedulares femorales, lo que disminuye la manipulación del canal medular.
En un estudio prospectivo, Kuo et al.16 analizaron los marcadores biológicos sistémicos involucrados en la homeostasis arteriovenosa. Observaron una disminución significativa de los niveles plasmáticos de selectina P soluble y de la proteína C reactiva (ambos marcadores relacionados con los procesos tromboembólicos) a las 24h y las 72h postoperatorias en el grupo operado con la navegación.
Resultados clínicos y funcionalesLee et al.17 analizaron 855 rodillas operadas y no encontraron diferencias estadísticamente significativas en las medidas de resultados reportados por el paciente (Patient-Reported Outcome Measures, PROM). Un grupo español comparó los resultados funcionales a largo plazo (>10 años) de las artroplastias navegadas con técnica de CAS entre el grupo de cirujanos con menos experiencia (menos de 30 artroplastias realizadas) y cirujanos expertos (>300 artroplastias): los autores concluyeron que no hay diferencias entre la percepción subjetiva del paciente usando el cuestionario Forgotten joint score (FJS) entre ambos grupos y que la navegación intraoperatoria permite incluso a los cirujanos con poca experiencia realizar ATR primarias con un nivel de eficacia y seguridad comparable al de los cirujanos expertos18,19.
Comparación entre la técnica asistida por robot y la técnica convencionalAlineación del implante y el eje mecánico de la extremidadKort et al.11 realizaron una revisión sistemática comparando artroplastias convencionales con artroplastias de rodilla asistidas por robot (robot-assisted total knee arthroplasty, RA-TKA) y describieron que la asistencia robótica disminuye la desviación del eje cadera-rodilla (hip-knee angle, HKA), ángulo mecánico femoral, ángulo mecánico tibial y que disminuye la probabilidad de outliers±3° del HKA planeado. Comparado con la técnica convencional, la artroplastia asistida por robot permite una implantación más precisa, mejor alineación de los componentes y mayor probabilidad de cumplir con el plan preoperatorio11. Los sistemas semiactivos modernos muestran la misma tendencia, pues logran una alineación mecánica postoperatoria significativamente más precisa en el grupo asistido por robot comparado con la técnica convencional20.
Resultados clínicos y funcionalesRen et al.21 reportaron diferencias estadísticamente significativas a favor de RA-TKA en los PROM a los 6 meses postoperatorios. Lee et al.17 evaluaron los resultados funcionales en un total de 855 prótesis totales de rodilla a largo plazo (10 años de seguimiento postoperatorio) analizando varios cuestionarios de PROM y el rango de movimiento, sin encontrar diferencias entre las artroplastias asistidas por robot y la cirugía convencional. Asimismo, Kim et al.22 analizaron 674 rodillas operadas con RA-TKA y las compararon con 674 en el grupo convencional sin encontrar diferencias a los 13 años de seguimiento postoperatorio.
Duración de la cirugíaBensa et al.23 reportaron que el tiempo quirúrgico de artroplastias de rodilla asistidas por robot fue de media 15,3 min mayor que con la cirugía convencional. La existencia de una curva de aprendizaje para conseguir tiempos quirúrgicos uniformes es un debate continuo. Kayani et al.20 reportan que el número de casos necesarios es 7 y que el tiempo quirúrgico adquirido tras la curva de aprendizaje de la artroplastia de rodilla asistida por robot no difiere del de la cirugía convencional: 69,4min vs. 62,1min, respectivamente. Sin embargo, otros autores reportan diferencias en los tiempos quirúrgicos: Kim et al.22, por ejemplo, recogieron 97min para el grupo artroplastias de rodilla asistidas por robot vs. 67min para el grupo de cirugía convencional. Stegelmann et al.24 analizaron los resultados de 2ortopedistas generales y observaron que se produce una reducción del tiempo quirúrgico tras los primeros 50 casos operados con la artroplastia de rodilla asistida por robot.
Costo-eficacia de la técnica robóticaCotter et al.25 compararon los costos en su centro y observaron un mayor costo intraoperatorio en el grupo asistido por robot a expensas de: mayor tiempo operatorio (13,7min), costo robot-específico (el precio de adquisición, mantenimiento) y los implantes (los sistemas cerrados están limitados en cuanto a la elección de modelos de implante). Esto se vio contrarrestado por menores costos postoperatorios en el grupo de artroplastias de rodilla asistidas por robot, con un 57% de menor consumo de analgésicos opioides, 25% menor tiempo de estancia hospitalaria y menos uso de los recursos postoperatorios. En total, el costo de una artroplastia de rodilla asistida por robot a 90 días postoperatorios fue 2.090,70 dólares menor que con la técnica convencional.
En contraste, Fang et al.26, en un estudio unicéntrico, analizaron 2.058 procedimientos, de ellos, 263 artroplastias de rodilla asistidas por robot, entre 21 cirujanos. Reportaron costos un 10% mayores en las cirugías asistidas por robot. El mayor tiempo de quirófano, junto con mayores costos del personal, contrarrestó los ahorros de la menor estancia hospitalaria.
Respuesta inflamatoria y daño localKayani et al.27 cuantificaron el daño intraoperatorio posterior a los cortes óseos y compararon el grupo de 30 artroplastias de rodilla asistidas por robot y 30 artroplastias convencionales. Usaron la clasificación Macroscopic soft tissue injury score (MASTI) y reportaron significativamente mejores resultados (menos daño) tanto óseo como del tejido blando en el grupo asistido por robot.
Fontalis et al.28 analizaron las diferencias en los marcadores serológicos del drenaje quirúrgico entre los 2grupos y observaron niveles significativamente menores de interleucinas IL-6 e IL-8 en artroplastias de rodilla asistidas por robot a las 6 y a las 24 h. Asimismo, el dolor subjetivo percibido por el paciente también fue menor en los días 1, 2 y 7 postoperatorios y en el día 7 postoperatorio estas diferencias se correlacionaron significativamente con los niveles de marcadores inflamatorios serológicos.
Riesgos propios de la cirugía asistida por ordenadorLas artroplastias de rodilla asistidas por robot y la navegación conllevan un riesgo adicional no presente en la cirugía convencional a causa de la fijación cortical femoral y tibial de los tracker pins necesarios para los seguimientos ópticos de los movimientos de la articulación. Thomas et al.29 determinaron la incidencia, momento, tratamiento y consecuencias clínicas de las complicaciones relacionadas con estos pins. La incidencia global de las complicaciones por su uso fue del 1,4%. Entre estas, la fractura, la infección y la conversión de la cirugía.
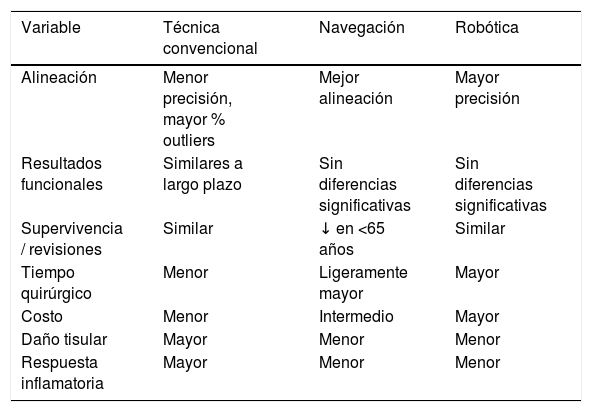
Una comparación entre las diferentes técnicas con las variables más relevantes se expone en la tabla 1.
Comparación entre técnicas en artroplastia total de rodilla
| Variable | Técnica convencional | Navegación | Robótica |
|---|---|---|---|
| Alineación | Menor precisión, mayor % outliers | Mejor alineación | Mayor precisión |
| Resultados funcionales | Similares a largo plazo | Sin diferencias significativas | Sin diferencias significativas |
| Supervivencia / revisiones | Similar | ↓ en <65 años | Similar |
| Tiempo quirúrgico | Menor | Ligeramente mayor | Mayor |
| Costo | Menor | Intermedio | Mayor |
| Daño tisular | Mayor | Menor | Menor |
| Respuesta inflamatoria | Mayor | Menor | Menor |
La CAS, tanto la navegación como las artroplastias de rodilla asistidas por robot, consigue una alineación más precisa de los implantes y un mayor porcentaje de los pacientes operados con un eje mecánico postoperatorio en el rango deseado, con una disminución de los outliers (180±3°). Es posible afirmar que muestra una ventaja respecto a la técnica convencional, ya que aporta una mayor reproducibilidad y la precisión de las ATR. Incluso se evidencia en el ámbito de bajo volumen quirúrgico: los cirujanos que usaron la navegación obtuvieron resultados similares a los expertos en artroplastia en la alineación y PROM. Esto último es de gran relevancia, ya que las artroplastias son una cirugía en creciente demanda y el uso de CAS permite incluso a los cirujanos menos expertos proveer tratamiento óptimo a sus pacientes. Recientemente se ha cuestionado el dogma histórico de que la desviación de más de 0° ± 3° del eje mecánico neutro es un factor de riesgo de menor longevidad y discapacidad funcional del implante. En un estudio de la Clínica Mayo observaron que una alineación mecánica óptima no aumenta la supervivencia del implante ni muestra superioridad funcional a 20 años de seguimiento en comparación con las alineaciones fuera del rango (eje mecánico <177° o>183°)30. Aunque son necesarios los estudios a largo plazo para evaluar la relevancia clínica, los de la cirugía robótica presentan limitaciones inherentes en su diseño. Los sistemas robóticos modernos son sistemas recientes, por lo cual disponemos de resultados a largo plazo solo de sistemas históricos, como es el ejemplo del sistema ROBODOC, un sistema activo diferente y con resultados no extrapolables a los sistemas semiactivos actuales. Es necesaria una actualización de la bibliografía científica.
La navegación presenta tasas menores de revisiones en pacientes menores de 65 años14. Cabe señalar la importancia de los registros de artroplastia para analizar los resultados a largo plazo como son las tasas de revisión o supervivencia del implante.
Las técnicas de CAS, tanto robótica como navegada, causan menos daño tisular debido a los cortes precisos, que limitan la desviación del plan preoperatorio, reducen los daños yatrogénicos en la cirugía robótica y prescinden del uso del guía intramedular femoral en ambas técnicas. Menor daño macroscópico y niveles menores de marcadores inflamatorios serológicos se traducen en menos episodios tromboembólicos, menor dolor subjetivo percibido y menos consumo de analgésicos opioides en el postoperatorio. Es una ventaja de la cirugía asistida, especialmente relevante en los pacientes mayores, pluripatológicos, con riesgo aumentado de episodios tromboembólicos en el postoperatorio. Hay que destacar la superioridad de la tecnología de la CAS en presentar menor dolor posquirúrgico y menor necesidad analgésica, lo que es de gran interés en el contexto de las recientes crisis de adicción a los opiáceos.
Las nuevas tecnologías conllevan un aumento en el tiempo quirúrgico y, por lo tanto, de los costos operatorios. La mayor duración de la cirugía aumenta el riesgo de las infecciones, por lo cual las tecnologías modernas precisan de optimización y aceleración que, probablemente, veremos en los próximos años. El consenso general de la bibliografía actual es que los costos intraoperatorios son mayores en la cirugía asistida por robot y favorecen la cirugía convencional mientras que en el postoperatorio esta tendencia se invierte. Sin embargo, no en todos los estudios los ahorros superan los gastos y no hay unanimidad en la posible rentabilidad del uso de artroplastias asistidas por robot. Es importante señalar que en el 91% de los estudios los autores declaran conflicto de intereses, al recibir financiaciones de la industria26.
ConclusiónTras revisar la bibliografía científica se puede concluir que hoy en día la CAS, tanto la navegada como la robótica, sí obtienen mejores resultados radiológicos, pero no presentan resultados clínicos y funcionales superiores a la técnica convencional en las artroplastias de rodilla, lo que supone rechazar la hipótesis inicial. No obstante, permite aumentar la reproducibilidad de los resultados, incluso entre los cirujanos no expertos en artroplastia, reducir el daño intraoperatorio y, en determinados casos, es una alternativa óptima, por lo cual es necesario un balance de riesgo-beneficio individualizado para cada paciente. Se debe esperar a los estudios de largo plazo y a las optimizaciones de los sistemas para ver si existe la superioridad prometida para mejorar el tratamiento de nuestros pacientes. Asimismo, para la práctica actual, se considera que el uso de CAS debe individualizarse en cada caso, teniendo en cuenta el volumen quirúrgico del centro, la experiencia del cirujano, las comorbilidades del paciente (riesgo tromboembólico) y los recursos económicos disponibles.
LimitaciónEste estudio presenta varias limitaciones. En primer lugar, la restricción por idioma (inglés y español) puede introducir un sesgo de selección. Además, existe una importante heterogeneidad entre los estudios incluidos en términos de diseño, población, sistemas de navegación y plataformas robóticas analizadas. Esta variabilidad limita la comparabilidad directa entre los resultados reportados.
Asimismo, la mayoría de los estudios presentan diferencias en los desenlaces evaluados, tiempos de seguimiento y metodologías, lo cual dificulta establecer conclusiones definitivas. Por último, la rápida evolución tecnológica en los sistemas robóticos implica que algunos resultados pueden no ser completamente extrapolables a las plataformas más modernas disponibles en la actualidad.
ORCID IDErik Jiménez: 0000-0003-3373-6893
Karen Quelal: 0009-0009-5141-1268
Jorge Ortiz: 0000-0002-6887-1916
Nivel de evidenciaNivel de evidencia IV
FinanciaciónEste estudio no tuvo ningún tipo de financiación.
Consideraciones éticasSe considera según la resolución 8430 de 1993: investigación sin riesgo, dado el carácter de revisión de alcance.
Conflictos de interesesLos autores no tienen conflicto de interés.